 limbă


Joc redus de cuplu de înaltă precizie Reductor cutie de viteze planetară AHB
Reductor planetar
Caracteristicile reductorului planetar 1. Silențios: Folosiți roți dințate elicoid...
Vezi DetaliiCând articulația încheieturii mâinii unui robot colaborativ se deplasează cu 0,08 mm sub o sarcină de 1,5 kg, componenta defectuoasă este rareori servomotorul. Este reductorul. În aplicațiile cu articulații robotizate, decizia de antrenare armonică versus cutia de viteze planetară determină precizia poziției, densitatea cuplului, conformitatea și costul mai mult decât orice alt subansamblu. Întrebarea reală nu este ce tehnologie este mai bună în abstract, ci care se potrivește cu profilul de mișcare al articulației.
Acest ghid compară ambele tehnologii folosind parametri măsurabili: joc, rigiditatea la torsiune, densitatea cuplului, capacitatea de viteză și durata de viață. Se încheie cu un cadru practic de selecție pe care un inginer proiectant îl poate aplica înainte de a plasa o comandă.
Pentru articulațiile robotizate, o transmisie armonică oferă un joc mai mic și o densitate mai mare a cuplului, în timp ce o cutie de viteze planetară oferă o rigiditate mai mare și un cost mai bun pe newton-metru.
Jocul este mișcarea unghiulară liberă a ieșirii atunci când este menținută intrarea. Într-o articulație robot, aceasta apare ca o zonă moartă în răspunsul de control și ca eroare de poziție atunci când direcția se inversează. O unitate armonică deformează un flexspline cu un generator de undă, creând două zone de îmbinare aproape fără decalaj. O unitate armonică tipică atinge un joc de 1 arcmin sau mai bine, iar multe modele ating 0,5 arcmin. O cutie de viteze planetară standard are un joc intern între angrenajul solar și angrenajele planetare, astfel încât jocul de viteză scade în mod obișnuit între 3 și 15 arcmin; unitățile planetare de precizie ajung la 1 până la 3 arcmin la un preț mai mare.
Densitatea cuplului, adică cuplul nominal pe unitatea de diametru exterior, este al doilea număr decisiv. Flexspline-ul unui antrenament armonic se înfășoară în jurul unei caneluri circulare de diametru mare, astfel încât aceeași dimensiune a pachetului oferă aproximativ de două până la trei ori cuplul unei cutii de viteze planetare comparabile. Pentru o articulație robot, aceasta înseamnă o încheietură mai mică și mai ușoară, cu aceeași capacitate de sarcină utilă. O cutie de viteze planetară are nevoie de mai mult spațiu radial pentru angrenajele sale planetare, ceea ce o face mai grea pentru același cuplu de ieșire.
| Parametru | Unitate armonică | Cutie de viteze planetară |
| Reacție | 1 arcmin sau mai bine | 3-15 arcmin |
| Densitatea cuplului | 2-3x linia de bază | Linia de bază |
| Viteza de intrare | 3.000-4.000 rpm | 5.000-10.000 rpm |
| Eficiență | 70-85% | 90-97% |
| Sarcina de soc | Scăzut | Înalt |
Când cerința este menținerea de precizie, reductor de armonici ghidaj de scufundare adâncă acoperă mai detaliat implicațiile de control ale reacției aproape de zero.
 Reductor de viteză flexibil din seria BSHF cu arbore tubular Acest reductor armonic oferă un joc aproape de zero și o rigiditate ridicată, făcându-l ideal pentru aplicații de menținere cu precizie. Designul său compact cu arbore tubular se potrivește articulațiilor robotului cu spațiu limitat, iar rigiditatea scăzută la torsiune afectează reglarea controlerului. Vizualizare produs →
O unitate armonică are o rigiditate la torsiune mai mică decât o cutie de viteze planetară, dar nu are aproape nicio reacție, iar acest schimb schimbă modul în care reacţionează controlerul.
Rigiditatea la torsiune este rezistența la deformarea unghiulară sub sarcină. O cutie de viteze planetară, cu mai multe angrenaje planetare în contact de rulare, este rigidă; o unitate mică poate prezenta 5 până la 10 Nm pe arcmin. O unitate armonică este mai moale, deoarece flexspline este proiectat să se îndoaie. Rigiditatea mai scăzută, combinată cu decalajul zero-backlash, face bucla de poziție mai previzibilă, dar scade frecvența de rezonanță de torsiune.
O unitate armonică schimbă rigiditatea cu reacție zero. Pentru menținerea de precizie la viteză mică, aceasta este aproape întotdeauna cea mai bună tranzacție.
Dacă robotul efectuează poziționarea punct-la-punct la viteză mică cu o sarcină utilă mică, sistemul armonic câștigă. Dacă îmbinarea trebuie să respingă forțele externe sau să suporte accelerații mari, cutia de viteze planetară mai rigidă este mai ușor de stabilizat, deoarece bucla de control poate funcționa la o lățime de bandă mai mare fără moduri structurale interesante.
O cutie de viteze planetară este alegerea corectă pentru articulațiile robotizate care necesită viteze de intrare peste 4.000 rpm, trebuie să supraviețuiască sarcinilor de șoc sau trebuie să rămână într-un buget redus.
Cutiile de viteze planetare sunt comune în robotică deoarece sunt eficiente, cu 90 până la 97% pe treaptă, robuste și accesibile. Acestea rulează la viteze de intrare de 5.000 până la 10.000 rpm, în timp ce o antrenare armonică este în mod normal limitată la 3.000 până la 4.000 rpm, deoarece flexspline se obosește mai repede la viteză mare. Angrenajele planetare împart sarcina în mai multe puncte de contact, astfel încât forțele de impact sunt distribuite. Flexspline subțire a unei unități armonice se poate deforma permanent în cazul unui cuplu de vârf excesiv sau al unei coliziuni. Costul este un al treilea factor: o cutie de viteze planetară de aceeași dimensiune a cadrului costă de obicei cu 30 până la 50 la sută mai puțin decât o unitate armonică. Pentru un robot cu șase sau șapte articulații, această diferență este semnificativă.
În practică, mulți producători de roboți pun o antrenare armonică pe articulațiile încheieturii mâinii și o cutie de viteze planetară pe axele umărului și cotului.
 Reductor planetar elicoidal din seria AHL pentru servomotoare Această cutie de viteze planetară elicoidală asigură o funcționare lină, cu zgomot redus și o capacitate mare de cuplu. Rulmenții săi integrali și grăsimea fără întreținere reduc timpul de nefuncționare, făcându-l o alegere rentabilă pentru axele umărului și cotului la roboții industriali. Vizualizare produs →
Selectați reductorul pornind de la cerințele de precizie de poziție, apoi verificând cuplul și viteza continuă și, în final, comparând costul și durata de viață.
Trecerea în ordine a cerințelor reale ale îmbinării previne cea mai frecventă greșeală, care este comandarea unui reductor supradimensionat pentru cuplu, dar subdimensionat pentru precizie.
| Funcția comună | Reductor recomandat | Specificație cheie de verificat |
| Rotirea încheieturii mâinii | Unitate armonică | Reacție 1 arcmin or better |
| Axa umerilor | Cutie de viteze planetară | Cuplul nominal la viteza maxima |
| Axa prindere | Cutie de viteze planetară | Viteza de intrare above 5,000 rpm |
| Flanșă sculă | Unitate armonică | Ieșire fără reacție |
Comandați un eșantion din ambele tehnologii pe aceeași dimensiune a cadrului și măsurați eroarea de poziție în buclă închisă pe un stand de testare încărcat. Datele vor decide mai repede decât o fișă de date a furnizorului.
BEITTO produce angrenaje planetare, flexibile și reductoare cu mai multe ieșiri, astfel încât o articulație robotică poate fi specificată din familiile de produse stocate în loc să fie blocată într-o singură tehnologie.
Zhejiang Beitto Transmission Technology Co., Ltd. (BEITTO) construiește reductoare planetare de înaltă precizie în serii 18, reductoare flexibile din seriile BSHF, BCSF și BCSG și o serie TD pentru transmisie cu o singură intrare și ieșiri multiple. Compania operează o fabrică de 12.000 de metri pătrați, cu peste 90 de angajați și peste 20 de ani de experiență în industria cutiilor de viteze. Producția BEITTO urmează metode de producție de precizie japoneze și un control strict al calității, care contează atunci când o îmbinare trebuie să mențină cuplul nominal pe o durată lungă de viață.
Pentru flexibilitatea articulației robotului și capacitatea de încărcare, seria TDCR oferă o configurație compactă cu mai multe ieșiri. The Seria TDCR este concepută pentru a îmbunătăți flexibilitatea articulației robotului și capacitatea de încărcare menținând în același timp un joc scăzut.
 Seria TD-CR Reductor de teșire în spirală cu arbore tubular Cu o ieșire cu arbore tubular și un joc redus, acest reductor cu roți conice îmbunătățește flexibilitatea articulației robotului și capacitatea de încărcare. Designul său fără întreținere și montarea flexibilă simplifică integrarea, oferind o completare a acționărilor armonice pentru sistemele cu mai multe axe. Vizualizare produs →
Alegerea de la un singur furnizor care produce ambele tipuri evită pierderea numărului de piese de amestecare a două mărci pe același robot.
Element cheie: utilizați o transmisie armonică pentru precizie și o cutie de viteze planetară pentru viteză și cost.
O unitate armonică are un joc mai mic, de obicei 1 arcmin sau mai bine. O cutie de viteze planetară de precizie atinge 1 până la 3 arcmin, dar o unitate planetară standard se încadrează de obicei între 3 și 15 arcmin.
Se poate, dar îmbinarea va avea un joc mai mare și o densitate mai mică a cuplului pentru aceeași dimensiune a cadrului. De asemenea, cutia de viteze planetară va funcționa mai repede și va gestiona mai bine sarcinile de șoc, ceea ce poate fi un avantaj la încheietura mâinii cu axe de prindere.
Cel mai mare risc este alegerea doar pe baza cuplului nominal. Mulți ingineri uită să verifice rigiditatea la torsiune, viteza de intrare și repetabilitatea reală a îmbinării. Un reductor prea moale poate provoca oscilații, iar unul care este prea lent pentru viteza maximă a motorului îi va scurta durata de viață.
Începeți cu cuplul continuu la articulație, înmulțiți cu un factor de vârf de 2 până la 3 pentru accelerație, apoi confirmați viteza de intrare necesară. Dacă îmbinarea necesită o fixare cu precizie, verificați, de asemenea, jocul și rigiditatea față de bucla de control al poziției.

Caracteristicile reductorului planetar 1. Silențios: Folosiți roți dințate elicoid...
Vezi Detalii
Reductoarele planetare ocupa o pozitie importanta in domeniul automatizarilor industriale. Design...
Vezi Detalii
Cu caracteristicile sale de înaltă precizie, reductorul planetar controlează cu succes jocul în 3...
Vezi Detalii
Caracteristicile reductorului planetar 1. Silențios: Folosiți roți dințate elicoidale pen...
Vezi Detalii
Caracteristicile reductorului planetar 1. Precizie ridicată: reacția standard este de 4 m...
Vezi Detalii
Reductoarele noastre încorporează conceptul de design de ultimă oră al angrenajelor elicoidale. Î...
Vezi Detalii
1. Reductorul planetar din seria NBR adoptă designul angrenajului conic spiralat, cu un cuplu de ...
Vezi Detalii
Structură inovatoare a angrenajului elicoidal Mecanismul de reducere introduce un design ...
Vezi Detalii
Reductorul din seria TD-CR este centrat pe proiectarea arborelui tubular, care nu numai că optimi...
Vezi Detalii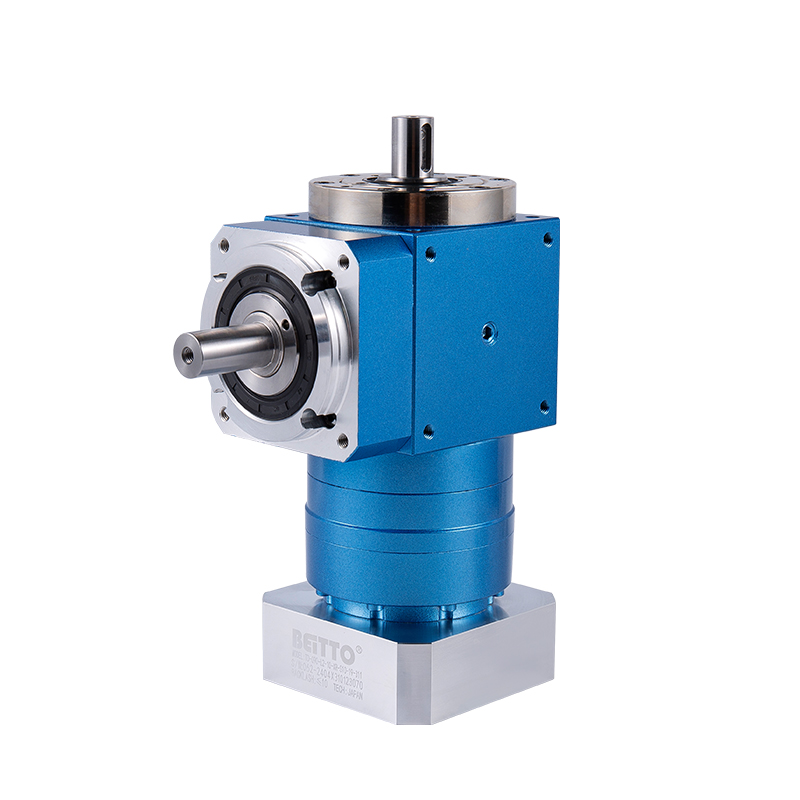
● Diverse opțiuni de arbore de ieșire ● Cuplu mare ● Eficiență ridicată ● Durată lungă d...
Vezi Detalii

