 limbă


Transmisie cu dinți elicoidal Reductor planetar Seria AHL pentru servomotor
Reductor planetar
Reductoarele planetare au fost utilizate pe scară largă în multe industrii pentru performanța lor...
Vezi DetaliiUn braț robot compact SCARA care efectuează 24/7 pick-and-place la un timp de ciclu de 0,4 s, cu o sarcină utilă de 2 kg și 3.000 de ore de funcționare continuă, face ca decizia reductorului la articulație să fie critică pentru afaceri. La axa umărului, unde masa brațului și sarcina utilă combinate creează cel mai înalt moment, antrenare armonică vs cutie de viteze planetară alegerea determină repetabilitatea, intervalele de întreținere și costul total pe axă.
O îmbinare SCARA are un pachet de funcționare îngust, dar un buget de toleranță strâns. Înainte de a compara modelele armonice și planetare, definiți cele trei cerințe nenegociabile: repetabilitatea poziționării, rigiditatea momentului și cuplul momentan de vârf.
Pentru axele cotului și încheieturii mâinii, o unitate armonică oferă cel mai mic joc posibil într-o unitate cu o singură etapă. Canelul exterior flexibil, sau flexspline, se deformează pentru a menține contactul cu canelul circular, oferind un joc aproape de zero fără un sistem de preîncărcare.
 Reductor flexibil din seria BSHF pentru îmbinări cu joc redus Proiectat cu un arbore tubular mare și un corp compact, acest reductor oferă cuplu și rigiditate ridicate, reducând în același timp greutatea, făcându-l ideal pentru brațe ușoare ale robotului și articulații de precizie. Vizualizare produs →
Unitățile armonice sunt, de asemenea, cea mai ușoară modalitate de a obține o reducere ridicată într-un plic mic. O singură treaptă oferă 50:1 până la 160:1, ceea ce elimină o curea secundară sau treapta de viteză. Pentru o sarcină utilă de 2 kg SCARA, axa cotului vede sarcini de șoc neglijabile, astfel încât limita de oboseală a flexspline-ului nu este un factor limitator la sarcina nominală.
0,1 arcmin sau mai puțin
50:1 până la 160:1
0,9 kg
Acolo unde o unitate armonică se luptă este axa umărului într-un SCARA de 10 kg sau mai mare. Ansamblul flexspline și rulment dintr-o singură bucată are o toleranță la șoc mai mică decât un angrenaj planetar întărit. Picurile de sarcină de la detectarea coliziunilor sau sculele de la capătul brațului de mare viteză pot depăși capacitatea de cuplu a flexspline și pot provoca o fixare permanentă.
Cutiile de viteze planetare câștigă axa umărului roboților SCARA mai mari, deoarece suportă sarcini mari de cuplu și șoc cu un aranjament de viteze cu sarcină divizată. Mai multe angrenaje planetare împart sarcina, astfel încât cuplul maxim este distribuit în multe puncte de contact ale dinților.
 Reductor planetar cutie de viteze AHB cu joc redus și cuplu ridicat Dispunând de roți dințate elicoidale întărite și șlefuite, acest reductor oferă o funcționare lină, silențioasă și o rigiditate ridicată, făcându-l potrivit pentru axele de umăr care se ocupă de sarcini grele și inversări frecvente. Vizualizare produs →
Reductoarele planetare de precizie din clasa AHB oferă în mod obișnuit 1 până la 3 arcmin de joc în versiunile standard de precizie și 0,5 până la 1 arcmin cu un rulment de ieșire preîncărcat. Prin întărire și șlefuire, flancurile dinților angrenajului rezistă la stropirea suprafeței chiar și în cazul inversărilor frecvente de pornire-oprire. Reductoare planetare de precizie pentru articulațiile robotului vezi în mod obișnuit astfel de condiții.
Soluția de preîncărcare cu polarizare minimă sau de spălare a rulmenților din unitățile planetare moderne poate aduce o curgere sub 0,1 mm. Cu toate acestea, degajările interne ale flancurilor înseamnă că jocul măsurat la ieșire nu este aproape niciodată sub 0,5 arcmin fără o frână sofisticată sau o etapă dublă.
Tabelul de mai jos rezumă cele mai relevante valori pentru selecția comună SCARA.
| Metric | Unitatea armonică | Cutie de viteze planetară | SCARA Relevanță |
| Reacție | 0,1 arcmin sau mai puțin | 1 până la 3 arcmin | Critic pentru precizia alegerii |
| Raport într-o singură etapă | 50:1 până la 160:1 | 3:1 până la 10:1 | Determină dimensiunea motorului |
| Rigiditate la torsiune | Mare pe masă | Valoare absolută mai mare | Rezistă la vibrațiile brațului |
| Sarcina de soc | Limitat de flexspline | Excelent | Garzi împotriva coliziunilor |
| Cuplu continuu la viteza de 50%. | Moderat | Înalt | Contează pe umăr |
| Durata de viata | 10.000 până la 20.000 ore | 20.000 până la 40.000 ore | Definește planul de întreținere |
O diferență structurală importantă: antrenările armonice se bazează pe deflexia flexspline pentru a genera contactul angrenajului, iar sarcina este suportată de spline circulară și flexspline simultan. Cutiile de viteze planetare folosesc trei sau patru planete identice pentru a distribui sarcina, astfel încât o suprasarcină momentană este mai îngăduitoare.
Unitățile armonice oferă o eficiență de 60 până la 75 la sută la un raport de 50:1, în timp ce cutiile de viteze planetare ating de obicei 90 până la 95 la sută la același raport de ieșire. Diferența apare ca generare de căldură în operațiunile SCARA în regim continuu. Servomotorul trebuie să furnizeze un curent suplimentar pentru a depăși cuplul mai mare fără sarcină al unui reductor de armonici în repaus, care afectează câștigul controlerului și poate provoca o deriva termică într-un braț compact.
ZHEJIANG BEITTO TRANSMISSION TECHNOLOGY CO., LTD., care construiește sub marca BEITTO, a fost martor la acest mod de defecțiune în mod repetat pe teren: un cot condus de armonici care își pierde precizia poziției după o zi de două schimburi, deoarece temperatura înfășurării servo crește cu 15 grade Celsius peste valoarea nominală. Reductoarele planetare, cu pierderile lor mai simple ale elementelor de rulare, rămân mai reci sub același ciclu de funcționare.
Selectați tipul de reductor prin implementarea unui proces de evaluare în cinci pași.
O regulă comună din domeniu: dacă cuplul axei umerilor depășește 40 Nm și robotul nu rulează o aplicație strictă de cameră curată, opțiunea planetară este cea mai sigură alegere de proiectare. Pentru o clasă de sarcină utilă de 5 kg SCARA, antrenările armonice pe cot și încheietura mâinii oferă un braț mai ușor, mai simplu, cu mai puține trepte de transmisie.
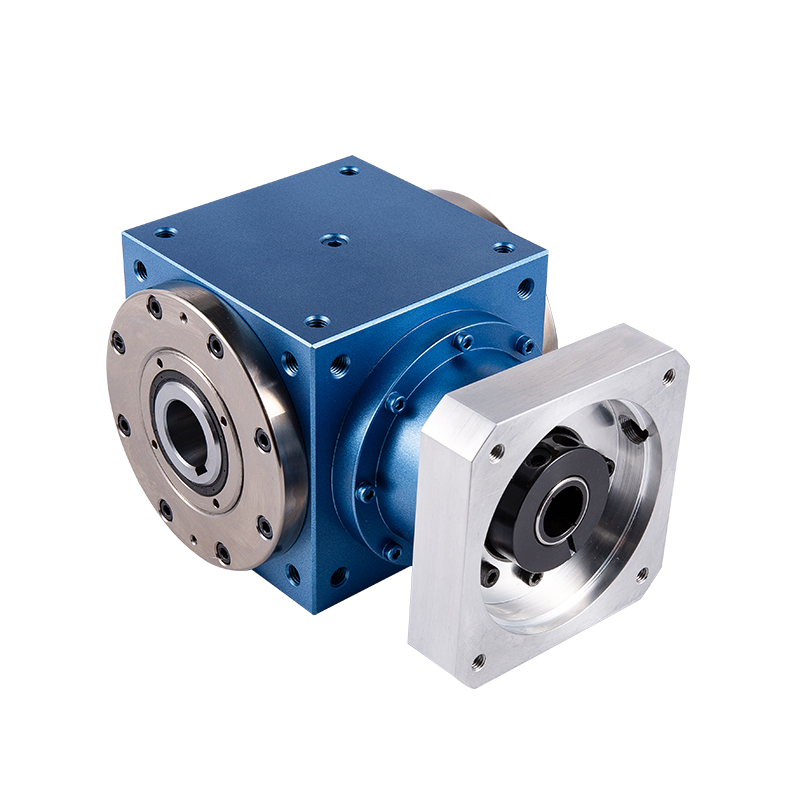 Seria TD-CR Comutator cu roți conice spiralate cu ieșire cu arbore tubular Acest reductor are un design cu arbore tubular pentru rutare flexibilă și oferă o transmisie lină și eficientă a puterii, cu joc redus și cuplu ridicat, susținând configurații cu mai multe axe în sisteme compacte. Vizualizare produs →
Mulți integratori din China și Europa construiesc arhitecturi hibride SCARA: un reductor planetar pe umăr, două unități armonice pe cot și încheietură. Această abordare menține greutatea brațului scăzută, păstrând în același timp spațiul de torsiune la nivelul umărului. Reductorul cu o singură intrare și ieșire multiple din seria TDCR poate servi și module cu mai multe axe, reducând numărul de componente într-un braț robot compact.
Atât în unitățile armonice, cât și în cele planetare, defecțiunea provine din vibrații și supraîncălzire cauzate de cuplul oscilant al servomotorului. Reductorul în sine este rareori originea; curba cuplului de intrare și inerția sculei la capătul brațului o declanșează. În antrenările armonice, evenimentele repetate de încărcare de șoc creează microfisuri în flexspline și în cele din urmă se propagă într-o fractură. În unitățile planetare, uzura rulmenților din cauza sarcinilor axiale mari este cel mai frecvent mod de sfârșit de viață.
Da, o antrenare armonică pe axele cotului și încheieturii mâinii este folosită în mod obișnuit la această clasă de sarcină utilă. Jocul redus de 0,1 arcmin sau mai puțin servește operațiunilor de ridicare și plasare de înaltă precizie, iar masa mică menține dinamica brațului gestionabilă. Axa umărului, dacă este condusă și de o unitate armonică, ar trebui să rămână sub limita de cuplu nominală în caz de coliziune.
Doar dacă cuplul articulației este sub capacitatea nominală a unității armonice și robotul permite o abatere a traseului mai mică de 0,3 min arc. Peste o sarcină utilă de 10 kg, toleranța mai mare la șoc a planetarului este factorul decisiv. O modernizare va necesita, de asemenea, o reglare a câștigului servo, deoarece rigiditatea la torsiune și inerția reflectată se modifică.
Utilizează un reductor planetar pe axa umărului greu și antrenări armonice pe încheietura mâinii, oferind rigiditate ridicată și toleranță la șoc în față, fără a sacrifica precizia cu joc redus la punctul de lucru. Multe mașini automate de asamblare adoptă această împărțire atunci când sarcina utilă este între 3 și 10 kg.

Reductoarele planetare au fost utilizate pe scară largă în multe industrii pentru performanța lor...
Vezi Detalii
Reductoarele planetare ocupa o pozitie importanta in domeniul automatizarilor industriale. Design...
Vezi Detalii
Reductorul planetar adoptă un design elicoidal, care permite o funcționare lină și silențioasă și...
Vezi Detalii
Caracteristicile reductorului planetar 1. Silențios: Folosiți roți dințate elicoidale pen...
Vezi Detalii
Reductoarele noastre încorporează conceptul de design de ultimă oră al angrenajelor elicoidale. Î...
Vezi Detalii
Reductorul planetar din seria NHT adoptă un design avansat al angrenajului elicoidal, care nu num...
Vezi Detalii
Reductorul din seria TD-P a demonstrat avantaje unice în domeniul transmisiei industriale prin ca...
Vezi Detalii
Pentru a satisface nevoile diferitelor condiții de lucru, reductorul din seria TD-2P oferă o vari...
Vezi Detalii
Reductorul de viteze flexibil din seria BCSF urmărește ușurința și simplitatea supremă în design,...
Vezi Detalii
Seria BSHF Reductorul de viteze flexibil adoptă un design cu arbore tubular cu diametru mare, cu ...
Vezi Detalii

